
定义指标与抽样
先明确要报告等效直径、长度、层厚还是面积分数,规定边界目标及相连目标的处理。按样品空间分布选择多个视场,不只拍摄最清晰或最典型的区域;保留视场坐标。
让图像成为可核查的测量依据。将视场选择、标尺校准、照明一致性、分割规则和统计单位写入同一方法,适用于层厚、颗粒尺寸和二维面积分数等问题。二维截面结果的含义须与三维体积、真实形貌和缺陷发生率区分。
二维孔隙面积:从像素到面积分数:模型与量纲
Ap=Np s²;Avalid=Nvalid s²
有效像素数=1000000 px;孔隙像素数=24000 px;比例尺s=0.5 µm/px
本例没有给出真实三维孔隙率。分割误差、制样拔出、孔隙盖层、视场选择及截面代表性均可主导最终偏差。
假设输入演算:24000×0.5² = 6000 µm²;1000000×0.5² = 250000 µm²;6000/250000×100 = 2.4 %。同一图像统一缩放时,像素数比仍可保持2.4%,但绝对面积和粒径需要正确校准。这个区别解释了为什么面积分数正常并不能证明尺度标定正确。
以试样编号关联原始图像、测量序列、设备配置及方法版本。
分别报告重复性、异常处理及本模型未覆盖的影响因素,不用演算示例替代实测。
数字放大不能恢复光学分辨能力;比例尺、像元采样与边界识别应分别核查。
一个试样的多个视场不是多个独立试样;二维面积结果不自动等于三维体积指标。
先明确要报告等效直径、长度、层厚还是面积分数,规定边界目标及相连目标的处理。按样品空间分布选择多个视场,不只拍摄最清晰或最典型的区域;保留视场坐标。
确认目标尺度与光学分辨能力相符,使用适合倍率和相机配置的标尺校准。锁定照明、曝光和白平衡等条件,保存未经过度压缩的原图;改变光路或采集尺寸后重新核查比例。
选取代表性图像设置阈值或分类规则,同时保留掩膜叠加图。对低对比度、划痕、孔隙和相界进行人工检查;批处理前用独立图像验证规则,避免反复调整到符合预期结论。
按事先约定的对象和视场层级计算分布及离散性,检查阈值轻微变化是否显著改变结果。面积分数以目标面积除以有效视场面积计算,并说明掩蔽区域、孔洞和边界对象的规则。
报告样品数、视场数、总分析面积、算法与软件版本,附原图、掩膜、标尺和结果表。不同软件的同名指标定义可能不同;跨平台对比前需核对公式,不能只比最终数字。
教学示例:对陶瓷截面的同一组视场采用两个合理阈值,比较二维孔隙面积分数的敏感性;结果仅说明图像处理影响,不作为体积孔隙率实测报告。
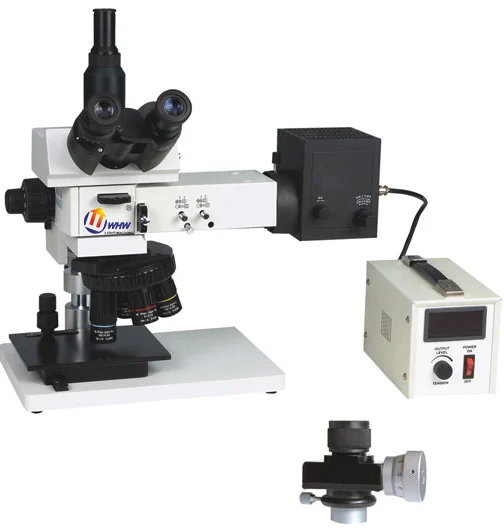
102XB工业正置明暗场偏光金相显微镜是针对半导体工业、硅片制造业、电子信息产业、冶金工业需求而开发的。
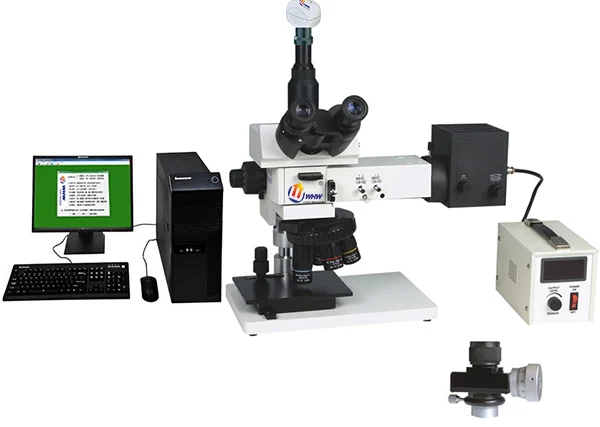
102XB-PC工业正置明暗场偏光金相显微镜是针对半导体工业、硅片制造业、电子信息产业、冶金工业需求而开发的。
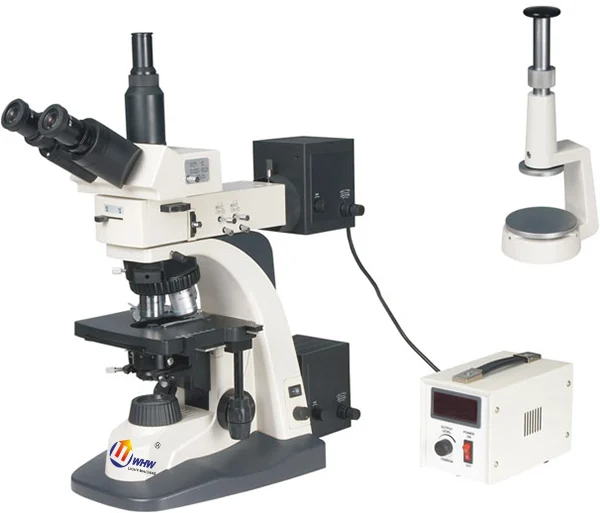
10XB正置偏光金相显微镜是针对半导体工业、硅片制造业、电子信息产业、冶金工业需求而开发的,作为高级金相显微镜用户在使用时能够体验其超强性能,可
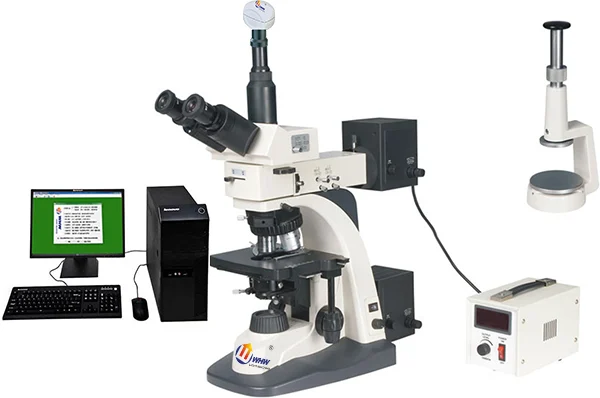
10XB-PC电脑型正置偏光金相显微镜是针对半导体工业、硅片制造业、电子信息产业、冶金工业需求而开发的,作为高级金相显微镜用户在使用时能够体验其
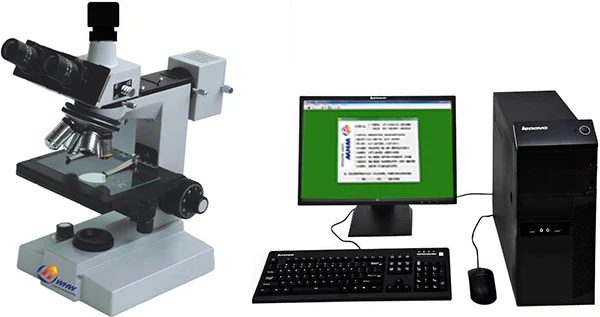
MMAS-200金相显微镜测量分析系统用于观察透明、半透明或不透明的物质。
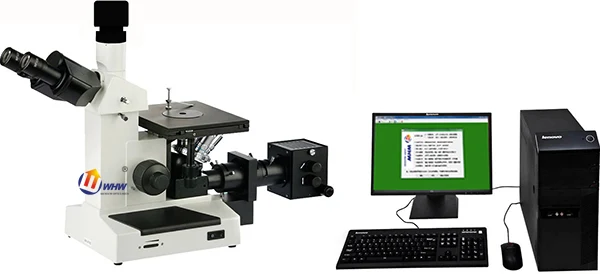
由金相显微镜、光学成像和MMAS图像分析系统组成,用于材料显微组织的观察、图像记录与测量分析。
关联用于资料导航,不构成具体型号性能或标准符合性的证明。
告诉我们您的材料、样品和测量目标。